La Base RTK est un élément important d’un système RTK. Composée d’une antenne, d’une puce RTK et d’un mini-ordinateur, elle diffuse des informations de corrections au caster Centipède via Internet et permet ainsi aux rovers qui s’y connectent de se géolocaliser avec une précision centimétrique.
Dans ce tutoriel, vous apprendrez à fabriquer une Base RTK afin d’apporter la correction centimétrique la plus fiable possible sur votre territoire. Ce tutoriel est très largement inspiré du projet Centipede RTK, l’objectif étant de proposer un tutoriel le plus simple, le plus accessible au grand public et pour l’installation de Bases en France Métropolitaine.
Caractéristiques générales
Système
Coût : ~500€
Alimentation électrique sur secteur
Connecté au caster Centipède par wifi ou ethernet
Tutoriel
Difficulté :
Temps : 1/2 journée
Matériel requis
Un smartphone ou une box wifi pour générer un réseau Wifi
Un PC avec les droits administrateur
Un tournevis cruciforme
Introduction
1. La géolocalisation
La technologie de géolocalisation classique (GPS, Galileo, etc.) permet à chacun de se positionner sur terre via des satellites, sans abonnement ! La précision est d’une dizaine de mètre : en effet, les ondes issues des satellites en orbite autour de la terre traversent plus de 20 000km et sont ralenties de manière aléatoire par les conditions hétérogène de l’atmosphère. Le moindre retard de quelques nanoseconde entraîne une erreur de positionnement.
2. Le RTK
Le RTK est une technologie de géolocalisation permettant d’obtenir une précision centimétrique. Le RTK nécessite une base fixe dont la position très exacte est connue, et qui permet de calculer l’erreur de position en temps réel (« en ce moment, les satellites me positionnent 1 mètre trop à droite de là où je suis réellement »). Cette base renvoie cette information sur internet (sur un caster). A partir de là, n’importe quel objet (appelé rover) peut se connecter au caster pour récupérer l’information et appliquer un correctif ! Plus on est proche d’une base, plus la précision est bonne : on perd 1cm tous les 10km de la base. A noter que la base et le rover doivent avoir accès à internet.
3. Centipede RTK
L’accès au caster est parfois coûteux : certains services proposent un réseau de bases sur tout le territoire, ce qui entraîne des coûts de maintenance. Le projet Centipède RTK est un projet de l’INRAE qui permet à n’importe qui d’installer sa propre base RTK sur son toit, et de diffuser gratuitement les données de correction sur un caster. La couverture est observable sur ce site : elle est quasi-nationale. Tous ceux qui sont à proximité d’une base peuvent alors bénéficier du RTK !
Etapes du tutoriel
Ce tutoriel est découpé en plusieurs étapes :
Achats des composants
Paramétrage de la puce F9P
Préparation de la carte SD du Raspberry
Assemblage des composants
Paramétrer RTK base
Installation de la Base
Calculer le positionnement de la base
Déclarer la base sur le réseau
1. Achat des composants
La liste des composants est proposée sur le site officiel ou un revendeur français (fiable, plus cher) et l’équivalent sur le Site AliExpress (moins fiable, moins cher). Si vous décidez d’acheter sur AliExpress, nous vous recommandons de lire notre article sur les achats au préalable.
Des vis de fixation pour le module UM980 et le OrangePi Zero3 chez CergyVis. Faites vos fonds de tiroirs, vous devriez bien trouver des petites vis (ici c’est du 2,5mm x 6 mm)
Si vous n’avez pas de lecteur de carte SD ou de port ethernet sur votre PC, vous aurez besoin d’un adaptateur universel (TinyTronics 17.75 €)
Une fois tous le matériel à disposition, on attaque le vif du sujet.
2. Paramétrage de la puce UM980
Le module U980, c’est cette petite carte noire qui permet de faire le calcul de position par GNSS différentiel ou plus simplement le calcul RTK. Elle est livrée avec des paramètres de sortie d’usine, il est donc nécessaire de la mettre à jour avant de commencer.
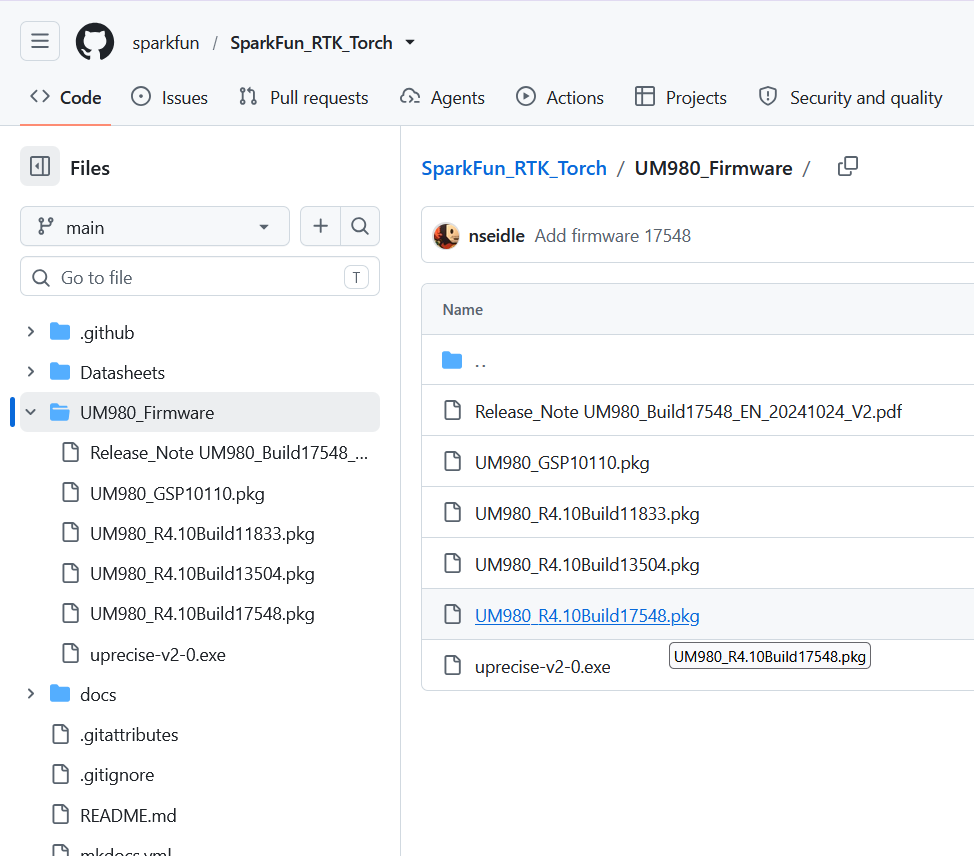
Etape 1 : Téléchargez la dernière version du firmware pour l’UM980.
Cliquez sur le fichier .pkg qui a le numéro qui suit « Build » le plus élevé
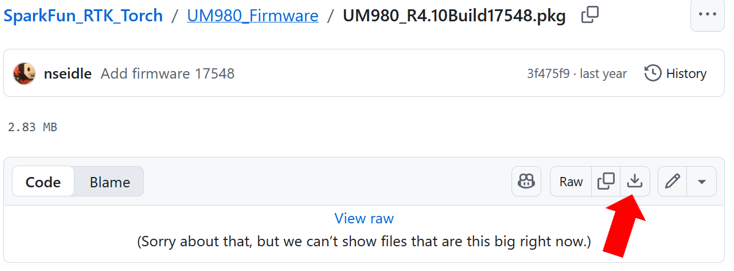
Une fois sur le fichier, téléchargez le en cliquant sur l’icône correspondante
Etape 2 : On télécharge Uprecise en cliquant sur ce lien.
Suivez les consignes de l’utilitaire d’installation
Lancez UPrecise si cela ne se fait pas automatiquement à la fin de l’installation
Etape 3 : Préparez la connexion à l’UM980 :
Connectez votre UM980 à votre PC grâce au câble USB-C DATA
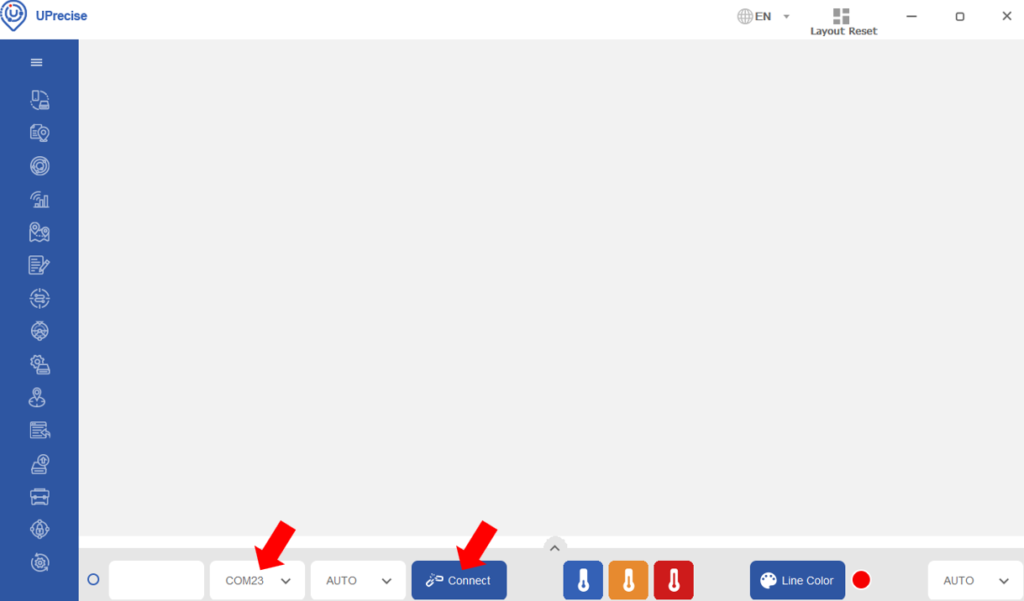
Dans UPrecise cherchez le port COM correspondant à votre UM980 (ici COM23). Vous pouvez débrancher et rebrancher l’UM980 pour identifier quel port COM est concerné
Une fois sélectionné, cliquez sur Connect
Si la connexion fonctionne, le bouton Connect devient Disconnect
Etape 4 : Mettez à jour le firmware :
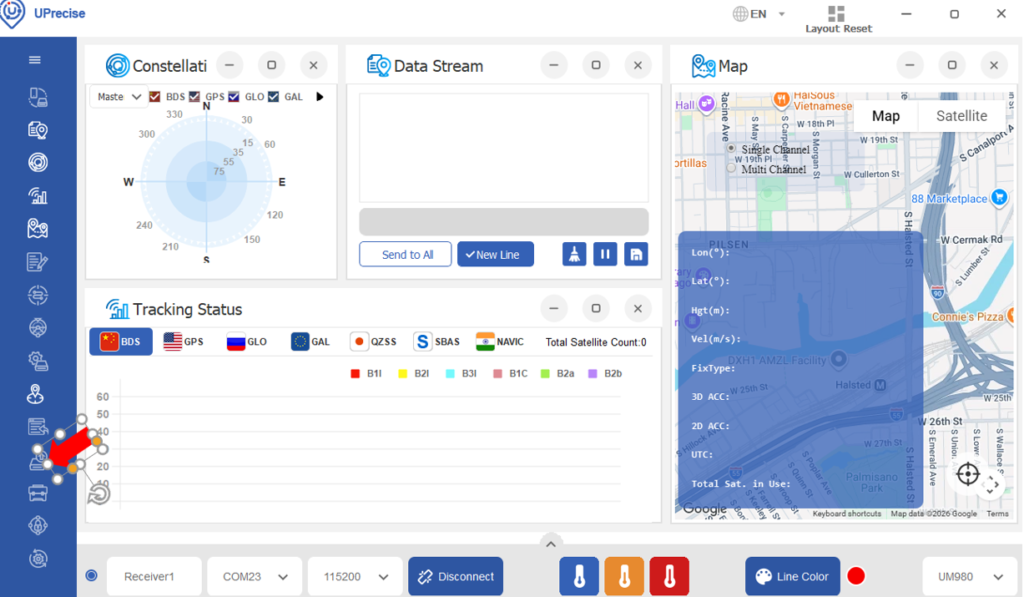
Cliquez sur l’icône « Receiver Upgrade » dans le menu de gauche (la 4e en partant du bas)
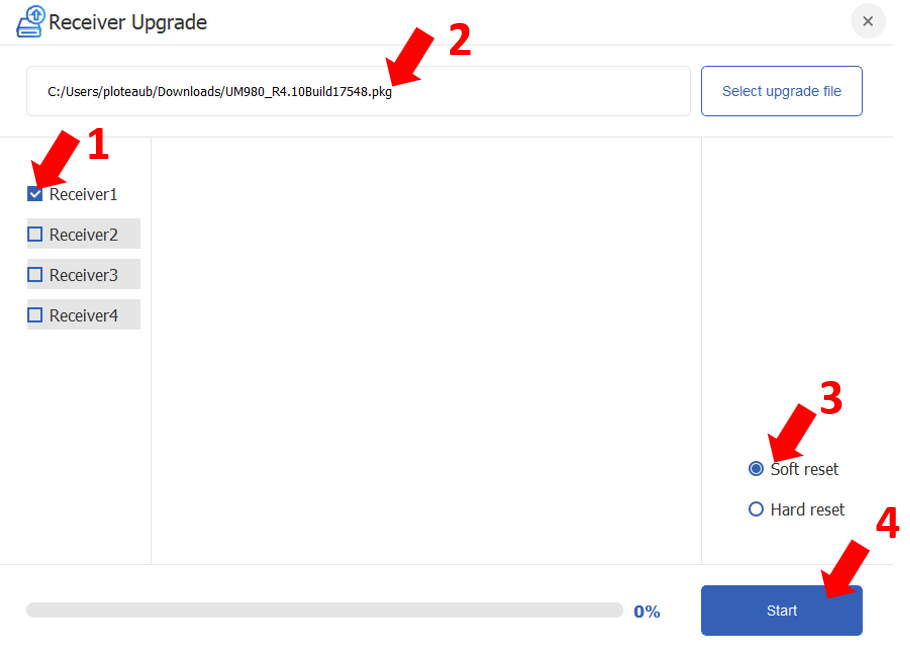
Une fenêtre s’ouvre:
Sélectionnez le Receiver 1
Cliquez sur « Select upgrade file » pour chercher le .pkg que vous avez téléchargé à l’étape 1
Sélectionnez « Soft Reset »
Cliquez sur Start. Cela peut prendre plusieurs minutes, une fois terminé vous devriez avoir le message suivant : « Firmware upgrade succeeded! Upgrade finished Upgrade time: 197.48s »
3. Préparation de la carte SD du OrangePi
On va maintenant s’attaquer à l’OrangePi sur lequel va tourner un logiciel nommé RTKBase. Ce logiciel récupère les informations de l’UM980 et les transmets au caster Centipède. Pour que l’OrangePi utilise RTKBase, on va “flasher une image” du système d’exploitation, avec RTKBase installé dessus, sur la carte SD avec le logiciel Balena Etcher.
Pour cette étape et la suivante, vous aurez besoin de connecter votre PC au même réseau que celui de la base pour pouvoir la paramétrer. L’idéal est de disposer d’une box internet domestique sur laquelle on peut brancher la base en ethernet. Si dans l’immédiat vous n’avez pas de réseau filaire, on vous montrera comment la paramétrer directement depuis votre ordinateur
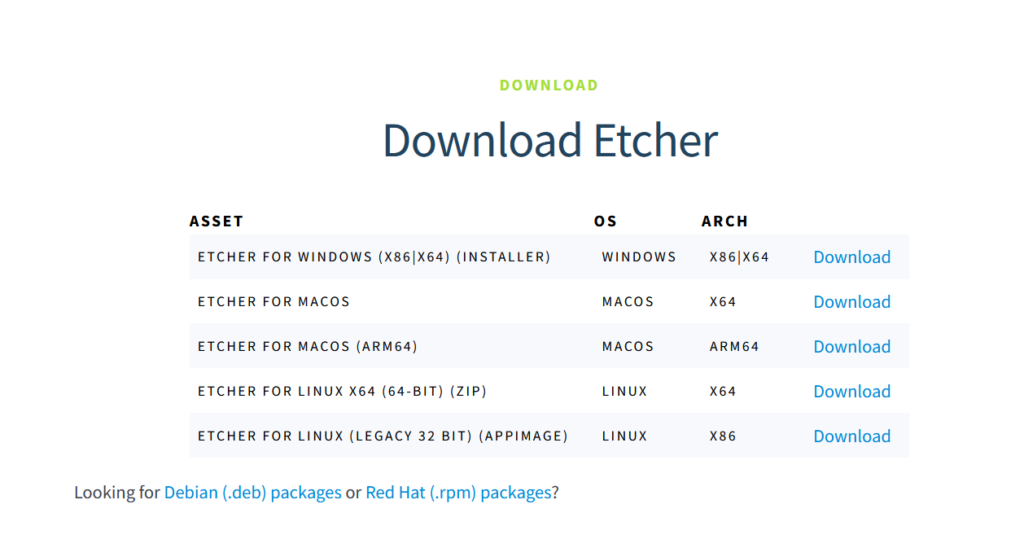
Etape 1 : Téléchargez Balena Etcher sur votre PC depuis le site officiel.
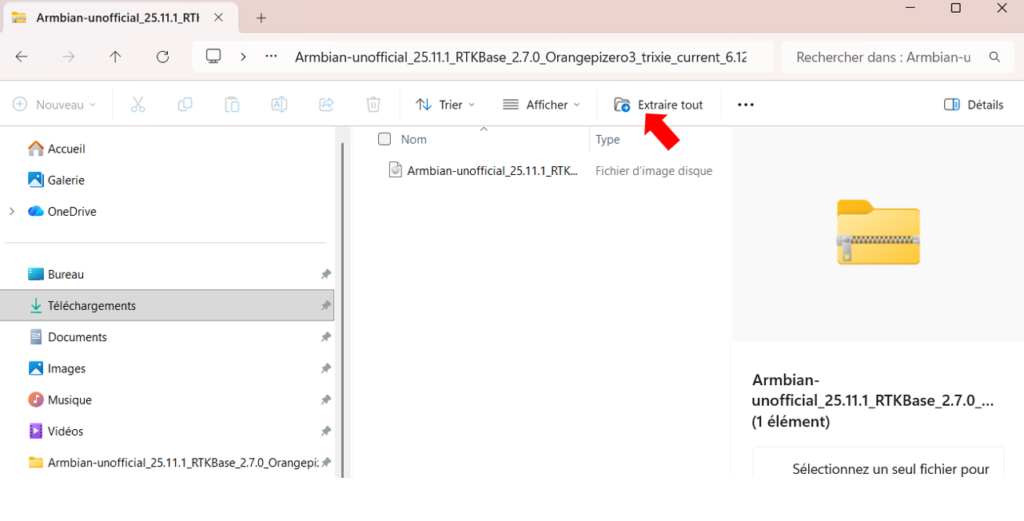
Etape 2 : Téléchargez l’image à flasher sur l’OrangePi Zero 3 ici. Le téléchargement peut être long car le fichier est volumineux. Ensuite dézippez le fichier, vous devriez avoir un fichier qui se termine par .img
Si vous avez une autre version d’Orange Pi, les liens de téléchargement des images est disponible ici.
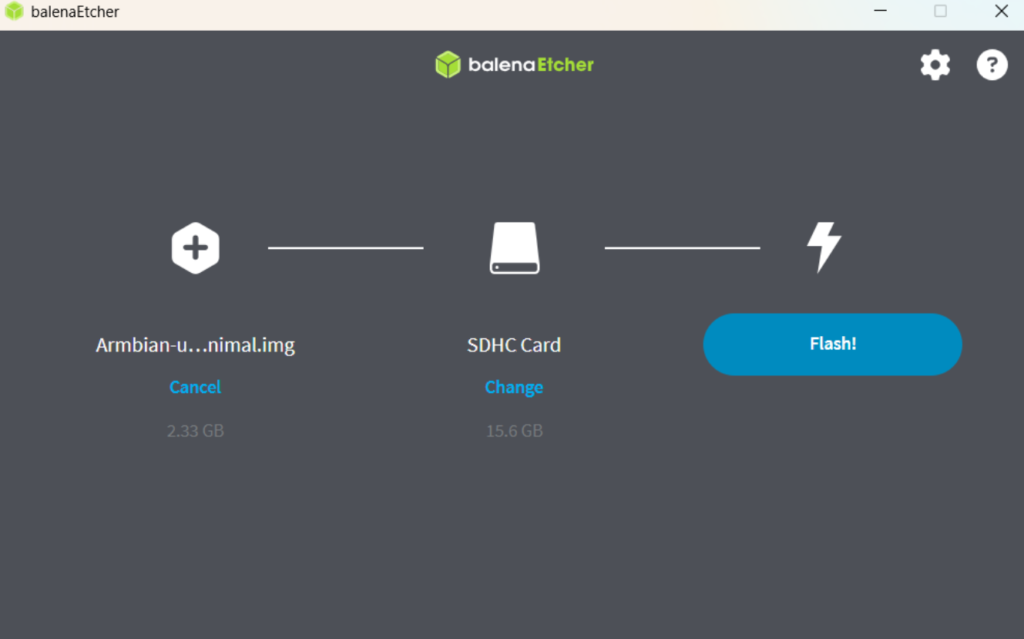
Etape 3 : Insérez la carte SD de 32 Go dans le lecteur de carte SD de votre PC. Puis lancez Balena Etcher (il s’est peut-être déjà lancé à l’issue du téléchargement). Puis :
Cliquez sur « Flash from file » et sélectionnez le fichier .img que vous avez dézippé à l’étape 1
Cliquez sur « Select target », une fenêtre doit s’ouvrir et la carte SD devrait être détectée, sélectionnez là.
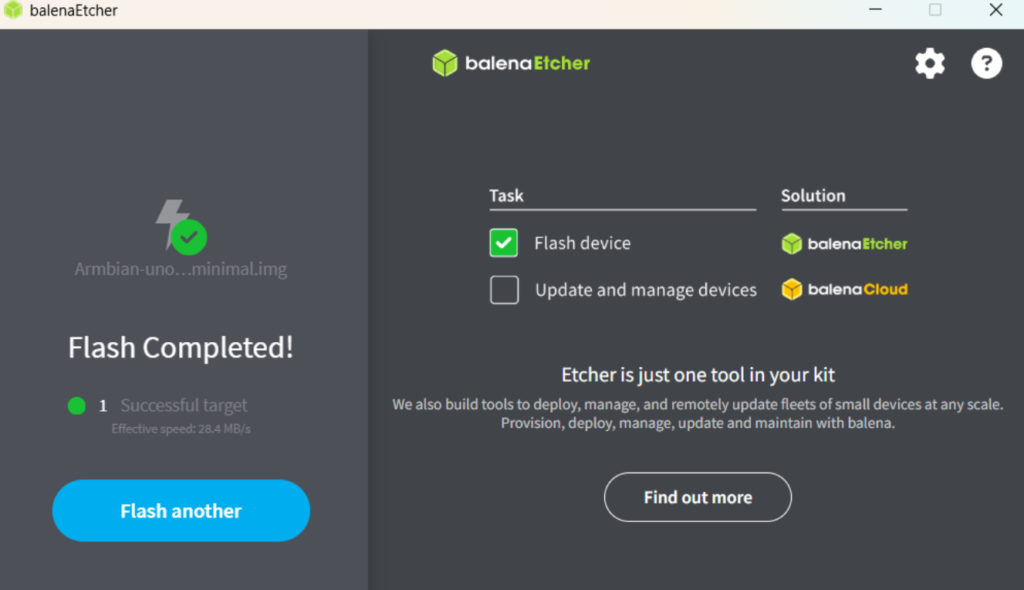
Enfin cliquez sur « Flash », cela peut prendre plusieurs minutes
4. Assemblage des composants
Vous pouvez maintenant assembler tous les composants. Pour que tout se passe bien on vous recommande de suivre ces étapes.
Etape 1 : Connectez le cable USB-C DATA à l’UM980 et positionnez le dans son support
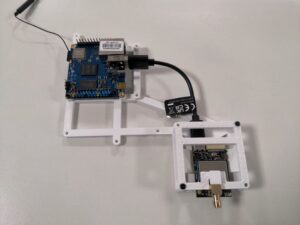
Etape 2 : Une fois l’écriture de la carte SD terminée insérez la dans le lecteur de carte SD au dos du OrangePi. Puis assemblez les composants sur le supports imprimé en 3D comme ci-contre.
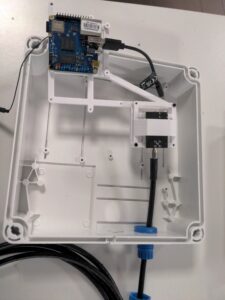
Etape 3 : Faites passer le câble ethernet et l’alimentation du OrangePi grâce à un premier presse-étoupe. La connectique du câble ethernet est un peu épaisse. Il faut donc les faire passer un par un et pour le câble ethernet, l’astuce est de se servir du joint en caoutchouc pour maintenir la connectique écrasée pendant qu’on la passe dans la pièce en plastique
Etape 4 : Faites passer le câble d’antenne dans le second presse-etoupe. Vissez le cable d’antenne à l’UM980.
Dans un second temps, visser l’ensemble dans le fond du boitier (si vous le vissez avant, le vissage du câble d’antenne sera plus compliqué)
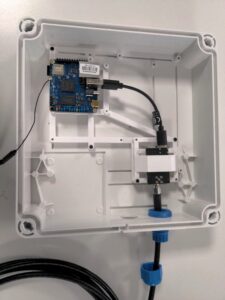
Etape 5 : Enfin, vissez le presse-étoupe avec le cable RJ45 et l’alimentation au boitier dans le second trou. Puis connectez l’alimentation (USB-C) et le câble RJ45 à l’OrangePi.
Il ne vous reste plus qu’à visser l’antenne de l’autre côté du câble d’antenne. S’il fait beau, installez tout ça dehors pour vérifier dans les étapes d’après que l’antenne réceptionne bien les signaux des satellites.
On vérifie que tous les branchements sont bons, et on peut maintenant démarrer l’OrangePi en branchant l’alimentation sur une prise secteur !
A ce moment faites, une pause, pas de précipitation. L’OrangePi prend un peu de temps au premier démarrage pour installer le système d’exploitation et RTKBase.
5. Paramétrer RTK base
Dans cette partie vous allez apprendre à utilisez RTKBase pour connecter votre base à Centipède et calculer sa position
Etape 1 : Connectez le cordon RJ45 de votre base à votre box Internet domestique. Si vous ne l’avez pas sous la main, suivez les étapes suivantes pour vous connectez directement en filaire à votre base depuis votre PC :
Connectez le câble Ethernet entre votre ordinateur et la carte Orange Pi Zero3.
Connectez votre ordinateur au WiFi
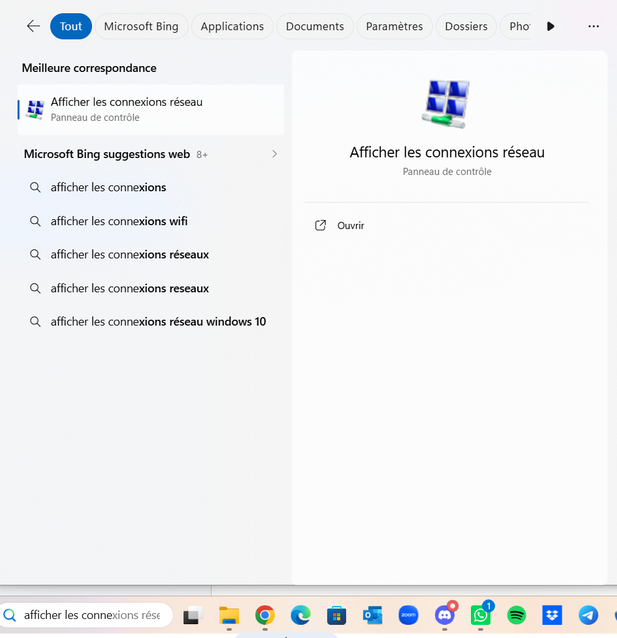
Dans la bar de recherche Windows écrivez : Afficher les connexions réseau
Cliquez sur « Ouvrir », une fenêtre s’ouvre.
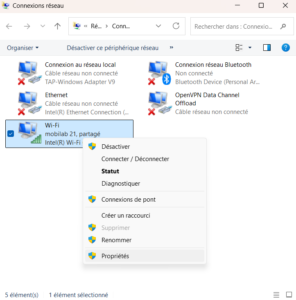
Etape 2 : Faites clic droit sur votre connexion wifi. Puis cliquez sur Propriétés.
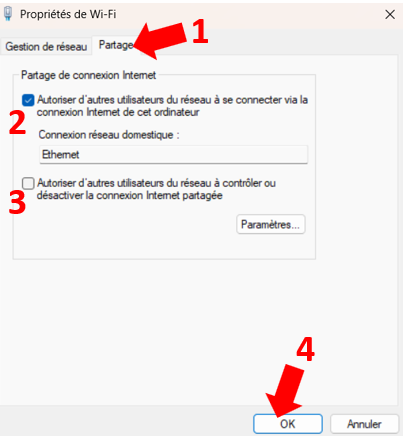
Etape 3 : Une nouvelle fenêtre s’ouvre :
Cliquez sur Partage :
Puis cochez la case : “Autoriser d’autres utilisateurs du réseau à se connecter via la connexion internet de cet ordinateur.”
Dans la barre : « Connexion réseau domestique« , sélectionnez : « Ethernet«
Vous pouvez décochez la seconde case en dessous
Enfin cliquez sur OK
Vous venez d’autoriser votre ordinateur à partager sa connexion wifi avec votre Orange Pi Zero3. Votre base sera donc visible sur votre réseau depuis votre PC
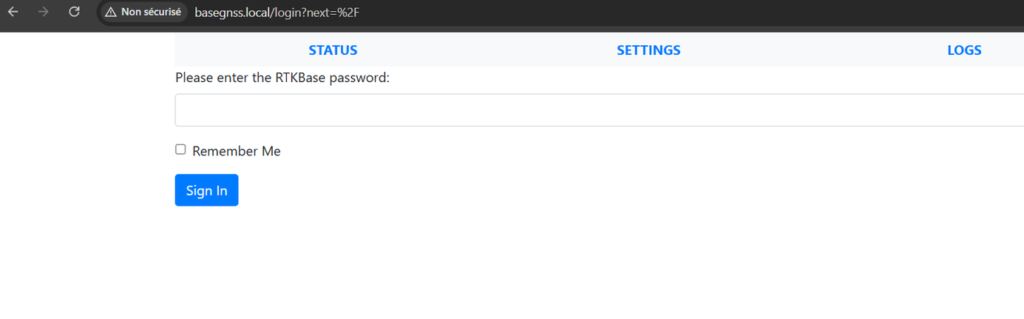
Etape 4 : Vous pouvez maintenant vous rendre sur la page : http://basegnss.local/ afin de configurer votre base centipède.
Une fois sur cette page, renseignez le mot de passe : admin
Etape 5 : Vous arrivez sur l’onglet « Status », qui nous montre :
En haut : un graphique (chaque barre représente un satellite GPS reçu). Evidemment, en intérieur vous n’aurez pas beaucoup de satellites… Il faut donc se rapprocher de la fenêtre voire aller dehors, mais ne sortez pas trop loin pour toujours avoir la connexion en WiFi.
En bas : Une carte du monde, avec un point bleu : c’est la position actuelle de la base ! Par défaut, il est aux coordonnées (0,0) donc dans le golfe de Guinée. Si vous captez suffisamment de satellites, il va se déplacer vers votre emplacement.
Vous pouvez maintenant cliquer sur l’onglet Settings. Il y a plusieurs paramètres de services :
Etape 6 : Main Service permet de récupérer les signaux des satellites, et calculer l’erreur actuelle en temps réel.
Base coordinates : Pour calculer l’erreur, la base a besoin de connaître sa position théorique. Nous ne l’avons pas pour le moment, mais c’est ici qu’il faudra la mettre une fois le calcul de position effectué
Le reste est à laisser par défaut
Terminer par « Save »
Etape 7 : NTRIP Service permet d’envoyer les informations sur l’erreur actuelle au Caster (vous vous souvenez, pour que les utilisateurs à proximité puissent en bénéficier !)
Caster address : par défaut caster.centipede.fr
Caster port : par défaut 2101
Caster password : centipede
Mount name : Ce nom est à choisir par vous-même, ne doit pas dépasser 6 caractères en majuscules, ne pas être déjà utilisé par une autre base (liste ici), et en évitant les noms de villes importantes (LYON serait une mauvaise idée).
Rtcm messages : ne pas toucher
Receiver options: l’option par défaut -TADJ=1 permet d’avoir des secondes rondes.
Terminez par « Save »
Etape 8 :
Update : Cliquez sur le bouton « Check Update » pour vérifier que vous avez bien la version la plus récente de RTKBase
RTCM Service : Non évoqué dans ce tutoriel FILE Service : ce service permet d’enregistrer tout le flux d’infos des satellites dans un fichier. il est par défaut éteint. On l’allumera à l’étape suivante pour calculer la position de la base
6. Installation de la Base
A ce stade, la base est déjà bien pré-paramétrée. Il faut maintenant l’installer définitivement avant de commencer les étapes suivantes qui consistent à calculer sa position. Pour cette étapes il n’y a pas grand chose à dire, à part de respecter les consigne du réseau centipède pour l’installation de la Base.
L’antenne doit être installée en hauteur, idéalement sur un bâtiment sans être masquée par un arbre ou un mur. Elle doit donc dépasser d’une toiture par exemple. Aucun obstacle ne doit se trouver dans un angle de 10° par rapport à l’horizontale tout autour de l’antenne. Elle doit être fixée à un support immobile et le moins sujet possible à la dilatation. On évite donc les installations sur tôle en acier, on préférera la pierre ou le béton. Les mats coudés en acier galvanisé pour les antennes paraboliques sont souvent de bonnes solutions pour fixer une platine sur un pignon de façade et faire dépasser l’antenne juste au dessus du faitage. L’installation sera beaucoup plus confortable dans un bâtiment où il est possible d’avoir une connexion ethernet filaire et une alimentation électrique 220V. Voici ci-dessous quelques exemples d’installation
7. Calculer le positionnement de la base
On a vu que l’on doit connaître très précisément la position exacte de notre base, afin de pouvoir calculer les erreurs. Si on la laisse tourner pendant 1 journée entière, et que l’on analyse ces données, on pourra arriver à une précision millimétrique : c’est suffisant pour les usages agricoles.
Il faut donc obligatoirement activer File Service, comme vu plus haut, et le laisser tourner pendant au moins 1 jour ! En pratique, il faudra laisser tourner le log un jour entier (de minuit à minuit. Si vous commencez à 18h, il faudra attendre la fin de la journée, puis toute la journée suivante _ de minuit à minuit. Le fichier qui nous intéressera sera le .zip du jour complet, pas celui de 18h à minuit…
Le service de calcul de l’Ign est hors service pour une durée indéterminée. Temporairement la mise en place d’une nouvelle base en France nécessite de suivre les instructions indiquées sur leforum
Etape 1 : Dans le cas de notre tutoriel, on peut juste activer le File Service pendant 2minutes, histoire de collecter un peu de données. Ensuite, on peut aller dans le 3ème onglet LOGS. Des fichiers sont apparus en format .ubx, c’est l’enregistrement de toutes les données satellitaires ! Il faut cependant attendre minuit pour les récupérer…
Etape 2 :Une fois que le fichier est prêt après 1 journée complète d’acquisition, il pèsera environ 150MB. Il faut esnuite cliquer sur le petit crayon puis sur Create. Le fichier est en cours de transformation. On nous propose au bout de quelques minutes de télécharger le fichier .20o, d’environ 4Mo. On touche au but !
Etape 3 :
Le fichier est en cours de transformation. On nous propose au bout de quelques minutes de télécharger le fichier .20o, d’environ 4Mo. On touche au but !
Ce fichier .20o n’est pas encore exploitable en l’état, il faut se rendre sur ce site
Dans la section “Fichiers d’observation au format RINEX” Importer dans Pivot votre fichier AAAA-MM-JJ-MP.20o
Dans la section “Stations GNSS Permanentes à intégrer” Renseigner nombre maximum 8 et éloignement maximum 1000 km
Renseigner son adressemail pour recevoir le rapport
Actualiser le code avec les flèches bleues et entrez les 4 lettres.
Cliquer sur envoyer la demande
Le rapport de positionnement est transmis après quelques minutes sur votre boite mail.
Etape 4 :
Quelques minutes plus tard, un mail vous est envoyé. Le fichier readme.txt explique la structure du rapport. La carte ‘PDF’ visualiser la répartition des stations de référence. Le rapport, au format TXT.
la position de votre base se situe à la fin du document dans la zone ====== RGF93 ======
Il est important de regarder la partie EXACTITUDE ESTIMÉE (2*SIGMA) car elle va vous donner la qualité du calcul. Vos valeurs doivent être inférieures à 8mm en E_N, E_E et inférieures à 16mm en E_H.
Noter les coordonnées de votre base dans cet ordre : Latitude Longitude Hell afin de les copier dans votre base RTK.
8. Ajouter la position de la base dans RTKBase
Etape 1 :
On connait maintenant la position très exacte de notre base : il faut lui renseigner ! On retourne maintenant sur notre http://basegnss.local. Dans Settings > Main Service > Base Coordinates, on remplace la position actuelle par celle donnée dans le rapport.
ATTENTION il faut les mettre dans l’ordre Latitude Longitude Hell
On termine par « Save »
Etape 2 :
Maintenant, dans la partie Status, on pourra voir un deuxième symbole : la position approximative actuelle (point bleu) , et la position avec le correctif RTK (cible), qui tient compte de la position exacte calculée par le rapport.
Il faut activer Main service et NTRIP settings pour un fonctionnement normal de la base. Tout le reste peut-être décoché, y compris le File Service.
9. Déclarer la base sur le réseau
C’est fini ! La base est opérationnelle. Il est juste nécessaire de signaler que la base est fonctionnelle au réseau Centipède pour qu’ils la rendent visible, par mail à contact@centipede.fr :
Nom Prénom
Profession
Courriel
Nom du point de montage de votre base GNSS RTK
Matériels utilisés: modèle de votre antenne (SA910 Siderion) et de votre récepteur (UM980)
le rapport du calcul de positionnement envoyé par IGN
Plusieurs photos (minimum 2) de l’installation de votre antenne (proche et vue d’ensemble).
Bravo, vous pouvez utiliser des outils avec une précision centimétrique à partir de maintenant !